K7-3588 · 产品说明书
光电跟踪图像处理系统产品说明书
集图像采集、精确跟踪、智能检测与伺服闭环于一体的嵌入式实时目标跟踪产品
| 项目 | 内容 |
|---|---|
| 研制单位 | 北京科琦科技有限公司 |
| 文档版本 | V1.5 |
| 发布日期 | 2026 年 10 月 |
目录
- 一、产品概述
- 二、系统组成
- 三、硬件平台
- 四、核心功能
- 1. 多链路图像接入与信号源管理
- 2. 精确目标跟踪
- 3. 智能目标检测
- 4. 伺服闭环控制
- 5. 视频输出与记录
- 6. 可视化操控终端
- 7. 开放能力
- 五、主要技术规格
- 六、交付与技术支持
一、产品概述
光电跟踪图像处理系统(内部代号:猎影)是北京科琦科技有限公司推出的嵌入式实时目标跟踪产品。系统接入红外图像后,在设备端自动完成目标捕获、精确跟踪与智能检测,并实时输出脱靶量驱动伺服转台构成跟踪闭环。整套系统开箱即用。图像处理与跟踪计算全部在设备内完成,不依赖外部算力;操控界面为网页形式,用手机、平板或电脑等通用终端的浏览器打开即可操作,无需安装软件(操作终端自行准备)。
| 实时跟踪帧率 | 智能检测速度 | 亚像素定位精度 | 内置跟踪算法 |
|---|---|---|---|
| 100 fps | 150 fps | 0.5 px | 4 种 |
二、系统组成
系统高度集成,开箱即用,主要组成如下:
表 1 系统组成
| 模块 | 说明 |
|---|---|
| 跟踪主机 | 瑞芯微 RK3588 八核处理器与复旦微 JFM7K325T FPGA 构成的嵌入式处理平台(见三、硬件平台) |
| 图像接入 | 支持 CameraLink、SDI、光纤等多类型红外机芯,输入通道可配置,软件在线一键切换,无需插拔或断电 |
| 视频输出 | SDI 标准视频输出;内置 MJPEG、WebRTC 网络推流,RTSP、HLS 可选定制 |
| 伺服接口 | 4 路 RS422、2 路 RS232,直连伺服转台实时输出脱靶量(协议见接口文档) |
| 操控终端 | Web 控制台与原生操作终端,支持远程操控与状态监控 |
| 开放接口 | 标准化远程接口与算法插件框架,支持二次开发 |
三、硬件平台
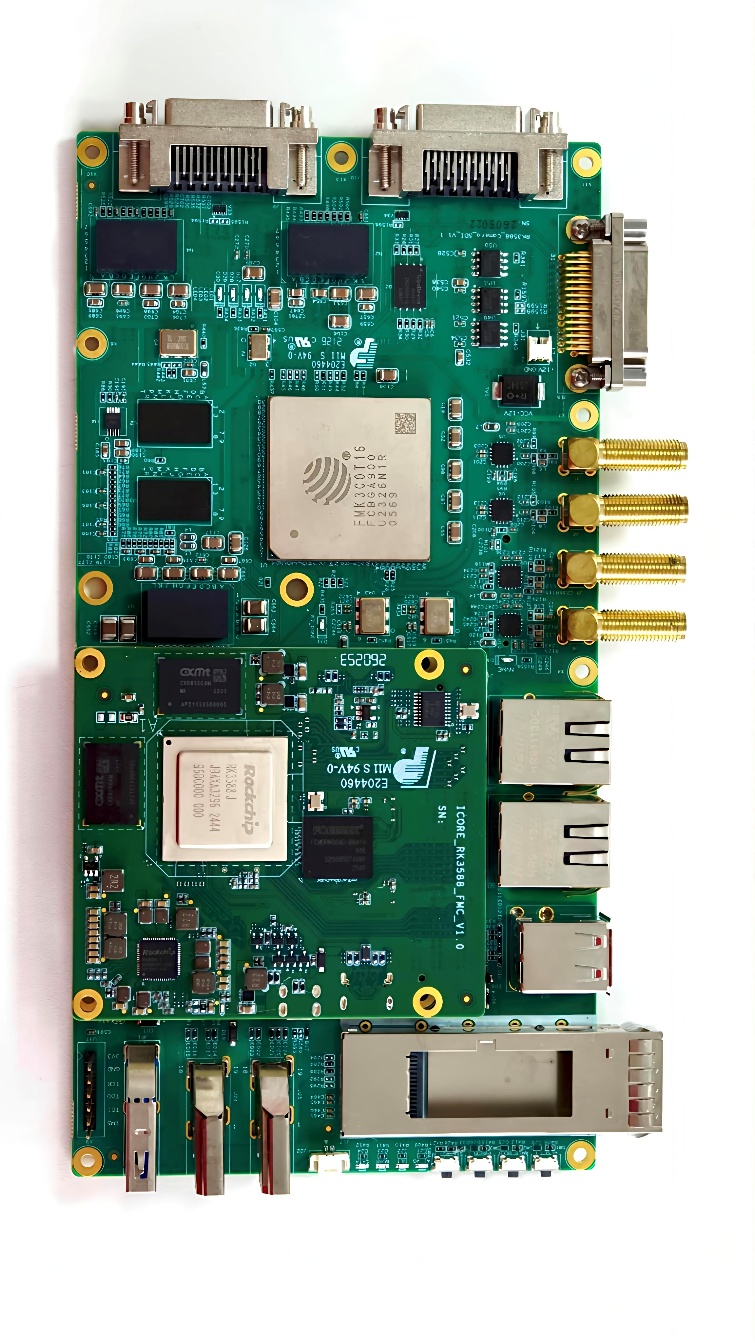
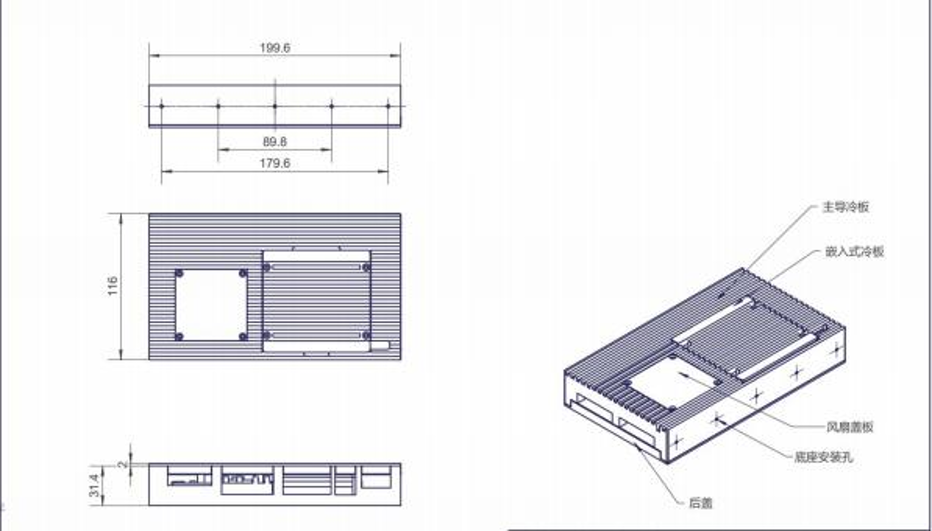
硬件平台采用异构双处理器架构:瑞芯微 RK3588 八核 64 位处理器作为计算核心,提供高性能计算与 AI 推理算力;复旦微 JFM7K325T FPGA 作为高速图像前端,完成多路视频接入与可编程逻辑处理,图像采集与功能扩展灵活高效。
| 能力 | 说明 |
|---|---|
| 高性能计算 | 八核 64 位处理器,内置 AI 算力,轻松承载实时跟踪与智能检测 |
| 可编程逻辑 | FPGA 可编程架构,灵活适配不同相机接口与定制采集逻辑 |
| 丰富外设 | 多路高速接口,直连伺服、显示与网络设备 |
| 多媒体 | 支持 4K/8K 视频编解码,视频预览、推流与存储渲染流畅 |
四、核心功能
1. 多链路图像接入与信号源管理
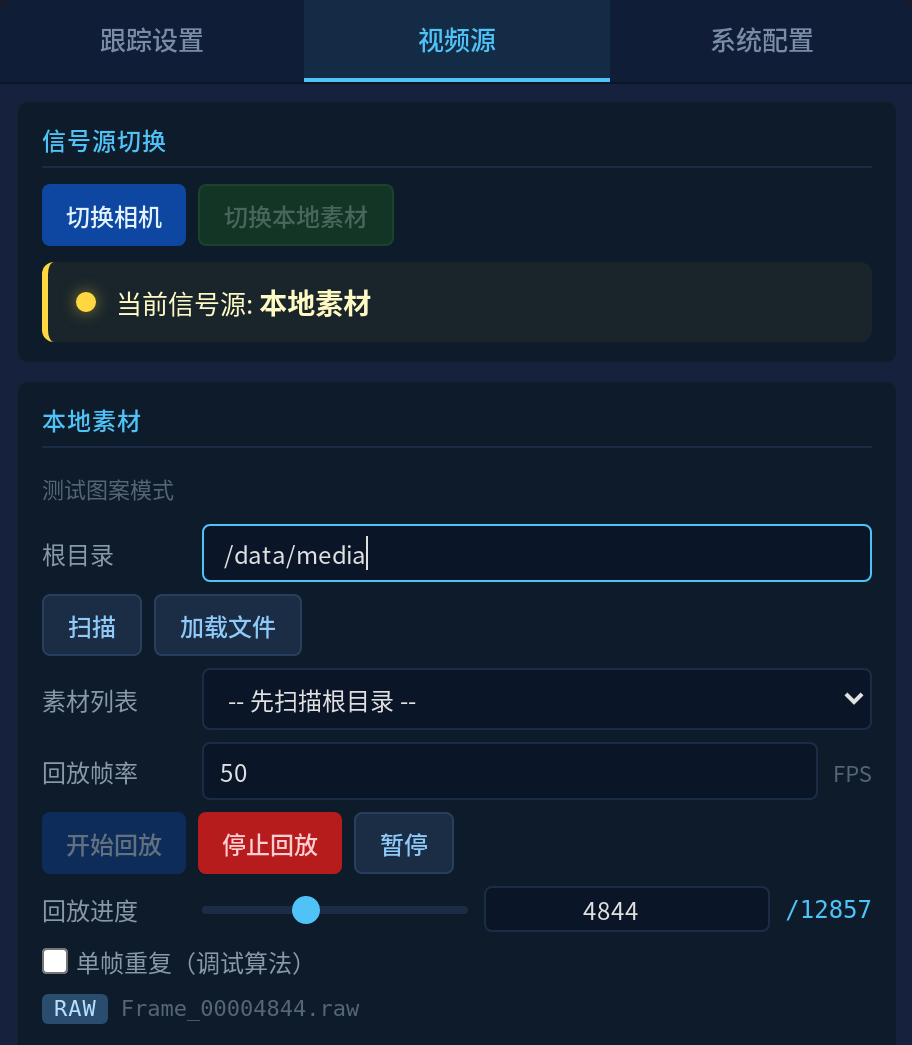
兼容主流红外机芯与视频信号:CameraLink、SDI、光纤等多种输入通道可配置,软件在线一键切换;内置素材回放引擎,支持可调帧率回放、进度拖拽与单帧重复,无外场条件下即可完成演示、验收与算法调试(图 3)。
2. 精确目标跟踪
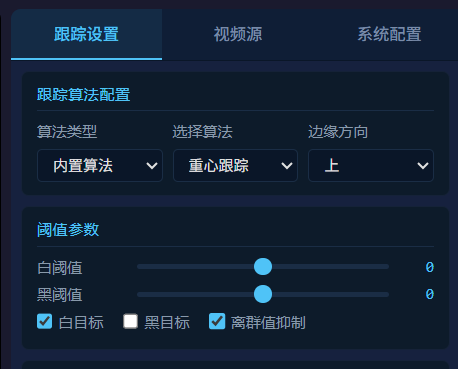
内置四种算法,覆盖点状、面状、弱小等多种目标类型,运行时可一键切换;跟踪偏差实时输出,驱动伺服转台精确随动。目标短暂遮挡自动进入记忆跟踪;丢失后按预设策略自动重捕目标,重捕方式与判定条件可在控制台配置(含 YOLO 智能重捕开关),长时间连续跟踪稳定可靠。
跟踪算法、波门模式与假锁定检测策略均可在控制台在线配置(图 4)。
也可根据需求进行二次开发,加载外部自行研发的算法来达到更好的效果,可直接切换为外置算法,实时计算。
3. 智能目标检测
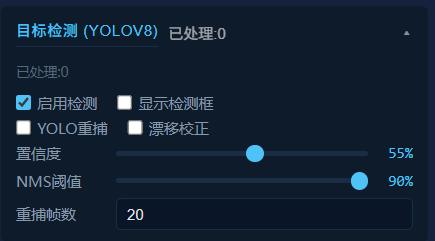
板载 AI 检测引擎自动发现与识别目标,与精确跟踪深度融合:负责发现目标、咬住目标,各司其职、密切配合。检测灵敏度、重捕策略等参数均可在控制台在线调整(图 5)。检测模型当前支持 YOLOv8n(RKNN 格式),更换模型需按配套文档完成格式转换与适配验证。
4. 伺服闭环控制
跟踪偏差经串口实时输出至伺服转台(物理接口:4 路 RS422、2 路 RS232,协议详见配套接口文档),构成“图像—偏差—随动”闭环;同时开放远程控制命令集,跟踪开关、波门、变倍、图像参数等均可由上位机远程操作。
5. 视频输出与记录
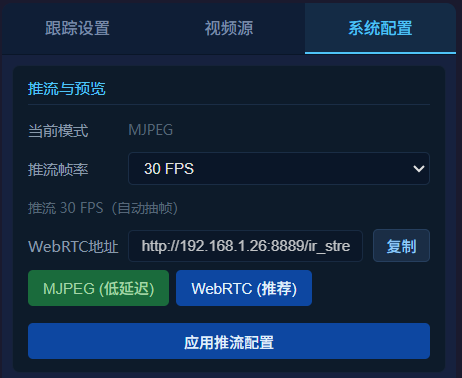
画面实时叠加十字丝、跟踪波门与状态信息,经 SDI 与网络推流同步分发;内置 MJPEG 低延迟与 WebRTC 远程浏览两种推流模式(图 6),RTSP、HLS 可按需定制集成;支持原始图像连续记录与回放,为事后分析与取证保留第一手数据。
6. 可视化操控终端
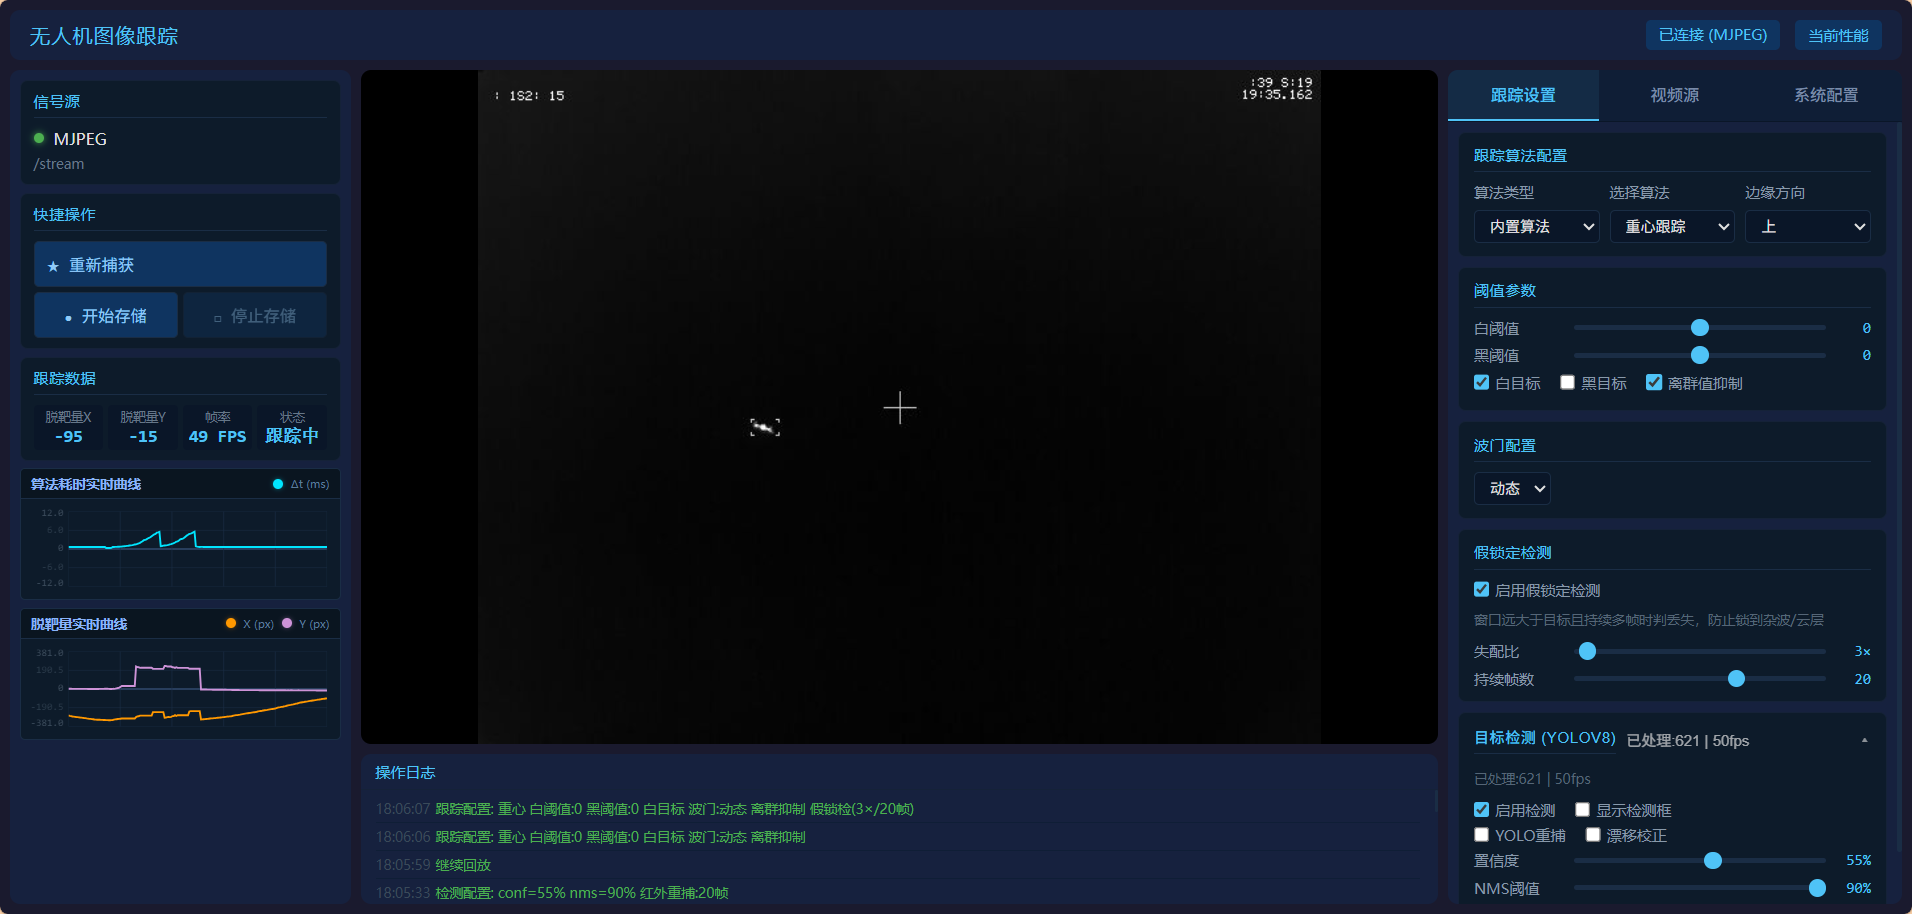
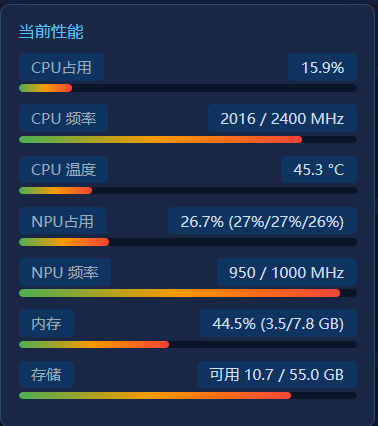
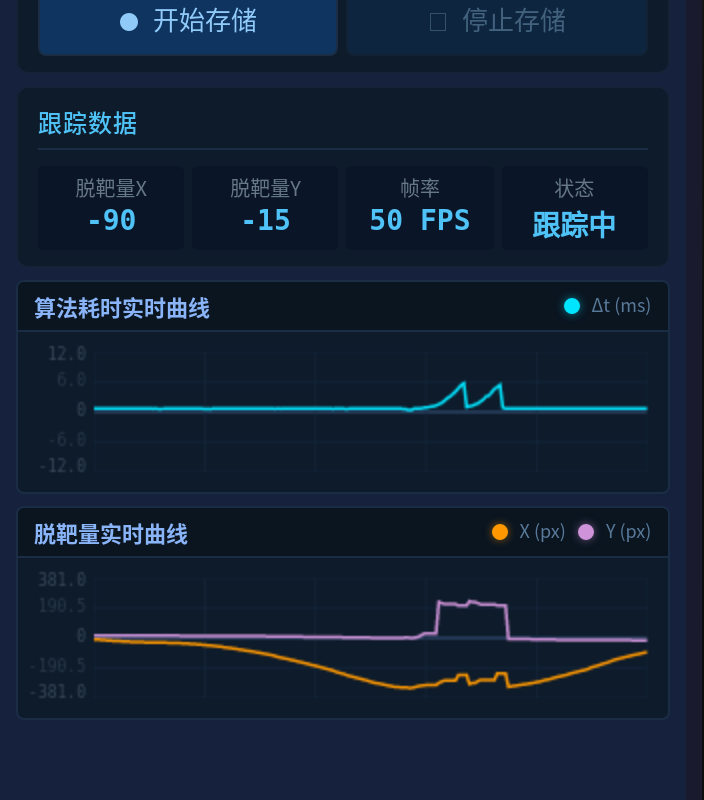
浏览器打开即用的 Web 控制台集视频预览、参数配置、状态监控于一体;实时呈现 CPU、内存、温度等运行状态与跟踪数据曲线(图 7、图 8),设备状态一目了然;跟踪帧率、脱靶量与算法耗时以实时曲线呈现,跟踪状态实时可见(图 9);另提供原生低延迟操作终端,满足高实时性操控需求。
7. 开放能力
第三方跟踪算法以插件形式接入即可使用;标准化远程接口配套版本化契约文档,便于系统集成与二次开发,缩短项目交付周期。
五、主要技术规格
表 2 主要技术规格
| 项目 | 指标 |
|---|---|
| 红外图像输入 | CameraLink / SDI / 光纤,640×512 @ 100 fps(支持其他分辨率定制) |
| 视频输出 | SDI 1920×1080;内置 MJPEG、WebRTC 推流(RTSP、HLS 可选定制) |
| 处理平台 | 瑞芯微 RK3588 八核 64 位处理器,内置 6 TOPS AI 算力 |
| 前端采集 | 复旦微 JFM7K325T FPGA,多路视频接入与可编程逻辑扩展 |
| 智能检测 | 板载 AI 引擎,三核并行最高约 150 fps(YOLOv8n · RKNN) |
| 跟踪性能 | 全帧率实时跟踪,亚像素级定位精度 |
| 伺服输出 | RS422 ×4 / RS232 ×2,实时脱靶量输出(协议见接口文档) |
| 操控方式 | Web 控制台 / 原生操作终端 / 远程接口 |
| 图像记录 | 原始图像连续记录与可变速率回放 |
六、交付与技术支持
标准交付内容:
- 跟踪主机板卡、软件
- Web 控制台与原生操作终端
- 算法插件开发套件、示例插件与接口文档
- 配套使用文档
系统支持按探测器型号、接口配置与跟踪需求进行定制适配,提供部署指导与版本迭代支持,具体交付范围以双方技术协议为准。